
El vehículo no tripulado inteligente de aguas costeras de nivel operativo integrado "estabilización-navegación-detección-operación", denominado "Chengan-1", ha sido oficialmente puesto en operación recientemente en la zona marítima de la isla artificial Chenghai 1-1 en la bahía de Bohai, completando su primera ronda de pruebas en condiciones de mar de nivel 3.
El "Chengan-1" fue desarrollado de forma independiente por la Compañía Petrolera Dagang de China Petroleum, en colaboración con la Compañía de Investigación de Ingeniería y Tecnología del Grupo Petrolero de China y la Universidad de Hohai, lo que marca el inicio de una nueva etapa de inspección inteligente y no tripulada de las instalaciones de petróleo y gas en aguas costeras de China.
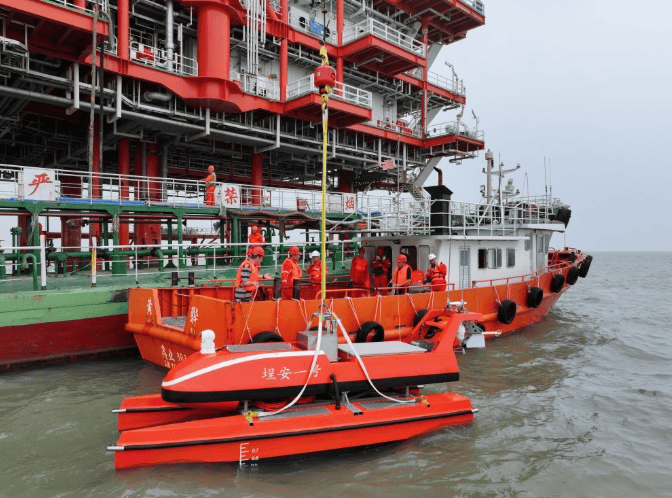
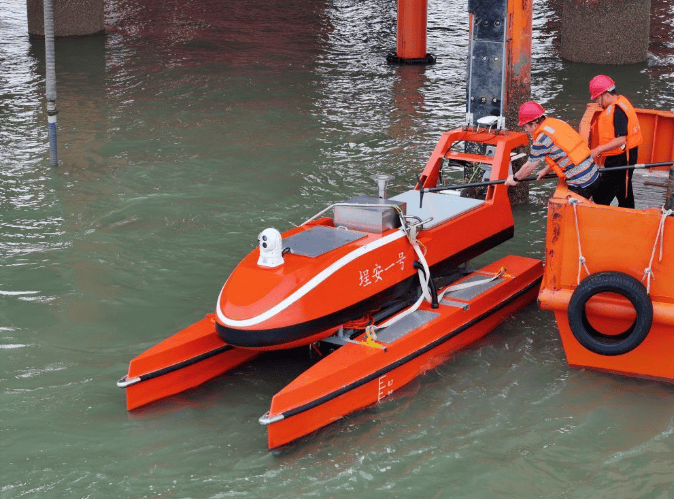
En la zona de aguas someras de la bahía de Bohai, donde el viento, las olas y las corrientes se entrelazan, y los oleoductos y cables submarinos son densos, la inspección tripulada tradicional enfrenta problemas como ventanas operativas limitadas, alto riesgo para el personal y costos elevados. El "Chengan-1" adopta una configuración estable de cubierta superior con casco doble y suspensión amortiguadora, con una autonomía de diseño de no menos de 12 horas, y puede ejecutar de manera estable tareas de navegación autónoma, despliegue de equipos y detección de tuberías en condiciones de mar de nivel 3. El vehículo no tripulado, basado en tecnologías de percepción del entorno, evitación autónoma de obstáculos y planificación adaptativa a la velocidad de la corriente, puede planificar automáticamente rutas de navegación, mejorando significativamente la precisión de navegación y de las líneas de medición en condiciones marítimas complejas.
En cuanto a las operaciones de detección, el "Chengan-1" puede transportar equipos como ecosondas multihaz, sonares de barrido lateral, perfiladores de subsuelo poco profundo y magnetómetros, para llevar a cabo de manera coordinada el mapeo topográfico del fondo marino y la localización de tuberías. Además, está equipado con mecanismos de elevación, remolque y despliegue/recuperación de cargas, lo que le permite completar de forma autónoma el descenso y la recuperación de equipos de detección, logrando la actualización de una "plataforma de carga útil" a una plataforma integral de operaciones submarinas.
El responsable del proyecto, Bian Feng, declaró: "Antes, los buques de inspección no se atrevían a salir fácilmente a la mar en estas condiciones; ahora, el operador puede hacer que el vehículo no tripulado realice operaciones precisas en medio de las olas con un simple clic del ratón desde la oficina."
Actualmente, el "Chengan-1", gracias a sus interfaces modulares, puede expandirse rápidamente a escenarios como la prospección de energía eólica marina, la búsqueda de objetivos submarinos y el monitoreo hidrológico, estableciendo un modelo operativo inteligente de "planificación remota en tierra, ejecución no tripulada en el mar, transmisión de datos en tiempo real y retorno autónomo del equipo", proporcionando soluciones para la inspección de seguridad de las instalaciones energéticas en aguas costeras.