
Científicos de la Universidad de Cornell (EE. UU.) han creado por primera vez robots capaces de percibir la temperatura de su entorno y "trabajar juntos" para modificarlo. Estos robots, con un diámetro de apenas un cabello, podrían utilizarse en el futuro en los ámbitos médico y agrícola. El artículo correspondiente se publicó en el último número de la revista Nature Electronics.
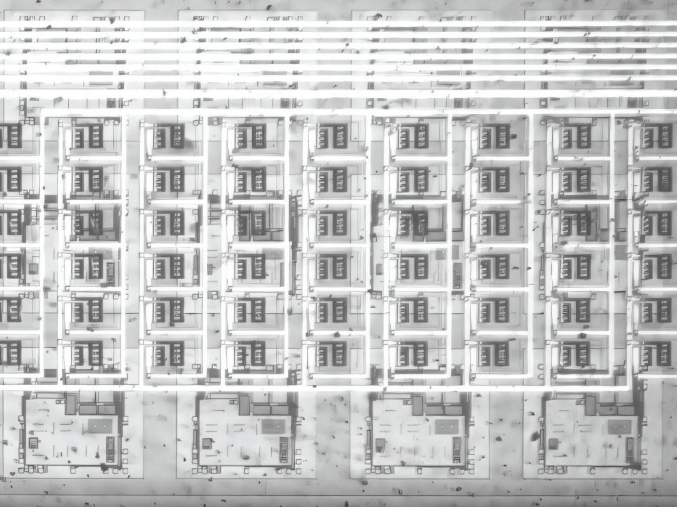
Micro-robots trabajando en colaboración. Fuente de la imagen: Kaitlyn Serrao/Universidad de Cornell, campus de Ithaca y Cornell Tech
Estos robots pueden caminar de forma autónoma, percibir el entorno, obtener imágenes y realizar mediciones, además de "comunicarse entre sí". El equipo de investigación dispuso 54 de estos robots en formación y los combinó con circuitos sensores de temperatura para hacer fluir un líquido entre zonas con diferentes temperaturas: bombeándolo desde las zonas calientes hacia las frías, o a la inversa. Es la primera vez que micro-robots son capaces de modificar su entorno físico.
Estos robots funcionan como cilios artificiales y reproducen la capacidad de los cilios naturales para bombear fluidos, es decir, impulsar el flujo direccional de líquidos a escala microscópica mediante el batido coordinado de los cilios. En el cuerpo humano, este mecanismo es el responsable de eliminar el moco en las vías respiratorias y de transportar los óvulos en las trompas de Falopio.
Sin embargo, el equipo no copió la estructura de los cilios naturales, sino que diseñó una estructura de doble bisagra más eficiente, fácilmente programable mediante señales electrónicas. Las dos bisagras se mueven de forma secuencial, generando un movimiento de remo irreversible que impulsa el líquido circundante.
Un solo remo no logra nada; se necesita la fuerza conjunta de muchos robots. El equipo dispuso 54 cilios artificiales articulados en una matriz, equipada con dos circuitos sensores de temperatura: uno "líder" y otro "seguidor". Ambos se comunican entre sí para sincronizar los cilios de la matriz y bombear el líquido de forma conjunta según los cambios de temperatura. Este circuito determina básicamente cuándo y con qué bisagra bombea la matriz de cilios: si la temperatura supera el valor establecido, bombea en sentido directo; si la temperatura es más baja, bombea en sentido inverso.
El equipo destaca que las tres capacidades clave —percibir el entorno, manipular fluidos y la comunicación entre microchips— constituyen un bucle de retroalimentación inspirado en sistemas naturales, que en el futuro podría aplicarse en medicina o agricultura. Por ejemplo, los robots podrían reaccionar a la luz o al pH, desencadenando reacciones químicas o movimientos mecánicos.