
El 18 de noviembre, el equipo de investigación del Instituto Tecnológico de Massachusetts (MIT) y la Universidad de Cornell de Estados Unidos presentó un robot volador de alas batientes de escala insecto con un peso de 1,29 gramos, logrando por primera vez la integración de sensores, estimación de estado y control de vuelo a bordo en un microrrobot volador de esta escala. El robot incorpora componentes electrónicos de solo 244 miligramos, puede prescindir del sistema externo de captura de movimiento del laboratorio y completar el vuelo estacionario y el seguimiento de trayectoria mediante sus propios sensores y microcontrolador. Los resultados de la investigación se publicaron en Science Robotics.
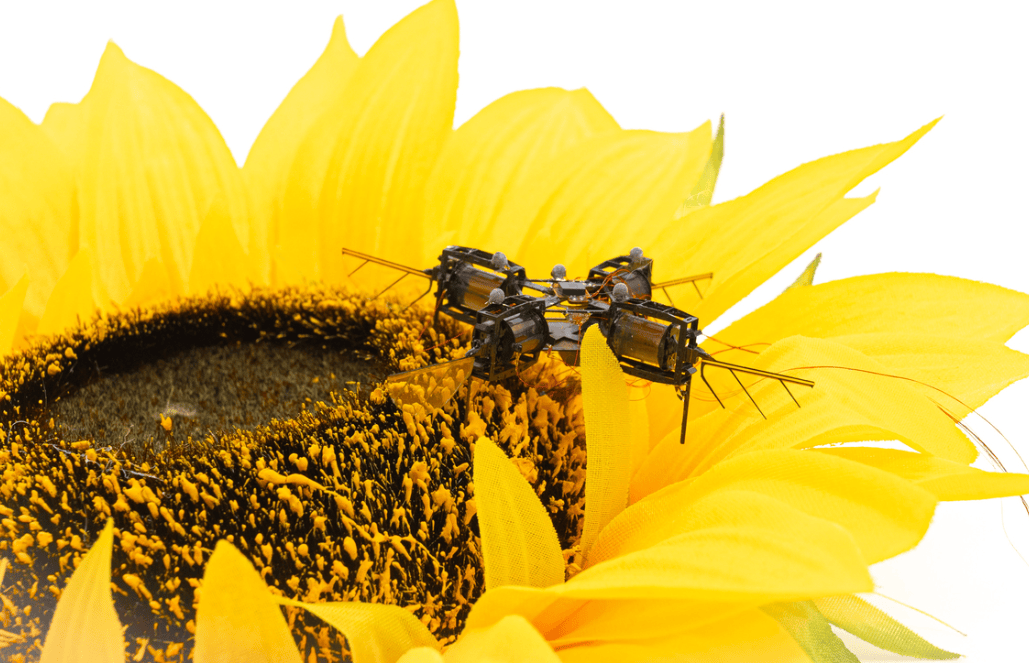
La clave de este desarrollo radica en resolver el problema de la capacidad de carga insuficiente de los microvehículos aéreos. El equipo de investigación rediseñó el actuador de elastómero dieléctrico que acciona las alas, ampliando el tamaño del actuador en un 50 %, lo que aumentó la sustentación neta del robot en un 46 %. El nuevo robot adopta cuatro módulos independientes de alas batientes, con una frecuencia de batido de 330 hercios, una relación sustentación-peso de 1,9 tras incorporar los componentes electrónicos, y un peso total de 1,29 gramos.
Los componentes electrónicos a bordo integran una unidad de medición inercial, un sensor de flujo óptico, un sensor de distancia por tiempo de vuelo y un microcontrolador de doble núcleo, utilizados respectivamente para medir la actitud del cuerpo, la velocidad del movimiento horizontal y los cambios de posición, y la altitud de vuelo, además de procesar en tiempo real los datos del estado de vuelo. El equipo de investigación integró estos dispositivos en tres placas de circuito flexible personalizadas, manteniendo el peso del conjunto de componentes en 244 miligramos.
En las pruebas de vuelo, el robot completó el vuelo estacionario en un punto fijo y el seguimiento de trayectoria entre posiciones, con un error de posicionamiento de nivel centimétrico. En un experimento de 30 segundos, el robot prescindió del entorno externo de captura de movimiento, esquivó obstáculos y aterrizó sobre un girasol. Sin embargo, en esta demostración el operador seguía enviando instrucciones de posición de alto nivel mediante un joystick, mientras que el robot se encargaba de la percepción de estado a bordo y del control de estabilidad de vuelo de bajo nivel.
Actualmente, el prototipo sigue alimentándose mediante una fuente de energía externa y aún no integra una batería independiente. El siguiente paso del equipo de investigación será desarrollar un sistema de alimentación ligero y añadir una cámara a bordo para lograr el reconocimiento de objetivos y la evitación autónoma de obstáculos. Este logro resuelve el problema técnico clave de incorporar dispositivos de sensado y computación en robots de alas batientes de escala insecto, y ofrece una nueva vía técnica para que los microvehículos aéreos incursionen en escenarios de polinización agrícola, inspección de espacios confinados y monitoreo industrial.