
Gran adaptabilidad a la sección
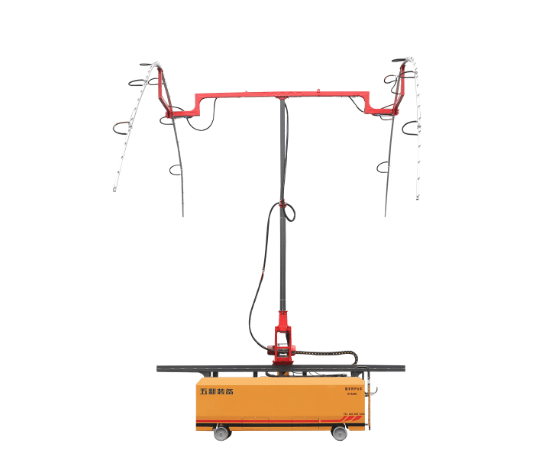
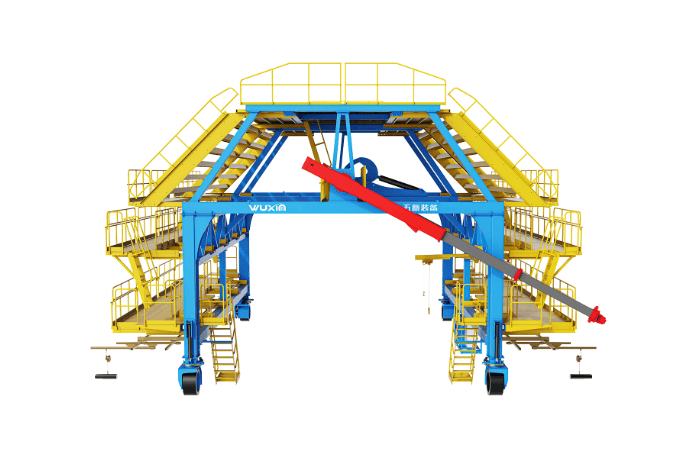
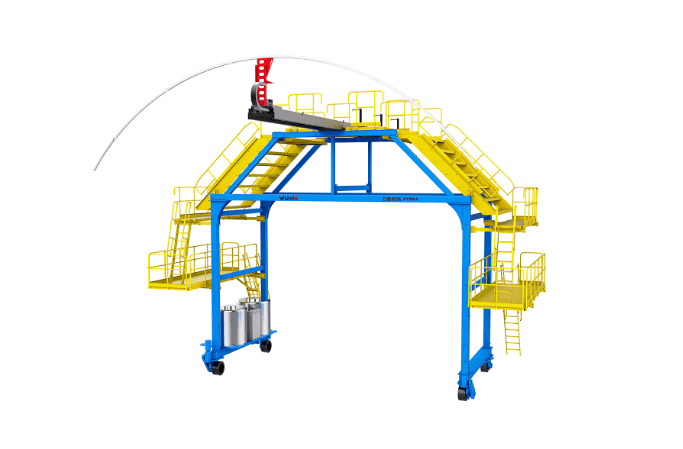
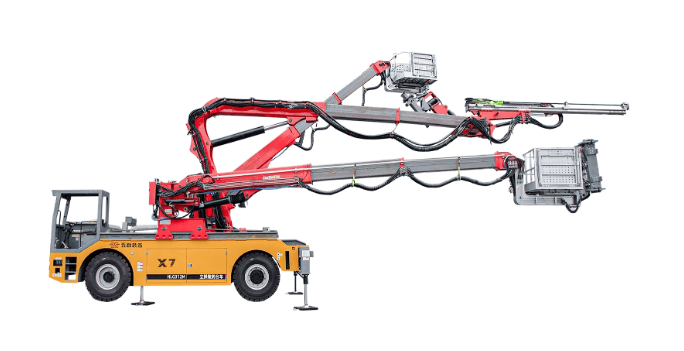
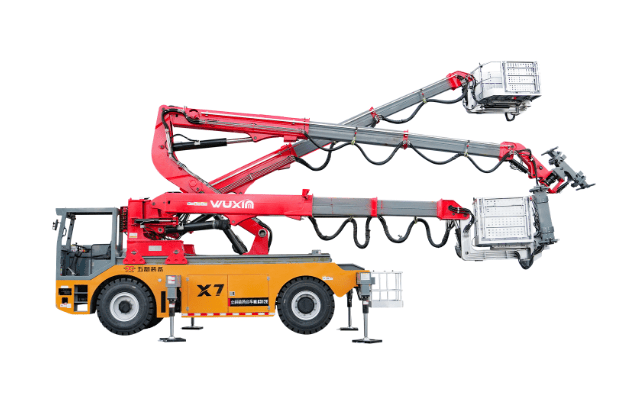
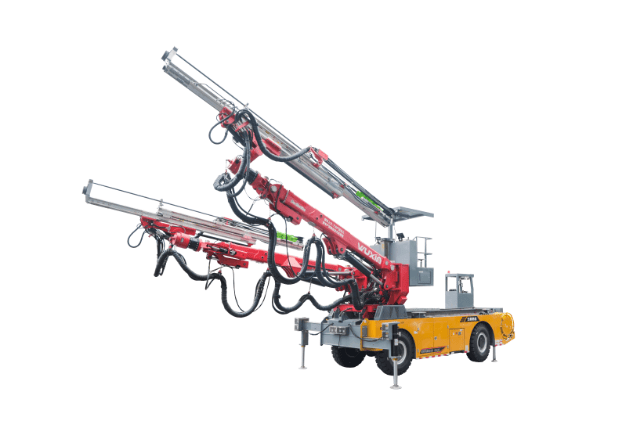
Estructura de brazo deslizante pionera, amplio rango de operación, reducción significativa de la longitud total del equipo, capaz de satisfacer la construcción en múltiples tipos de sección y la transitabilidad en tramos curvos, como la construcción en secciones variables de pozos inclinados, galerías transversales, galerías paralelas, etc.
Gran adaptabilidad al método constructivo y a la instalación de anclajes
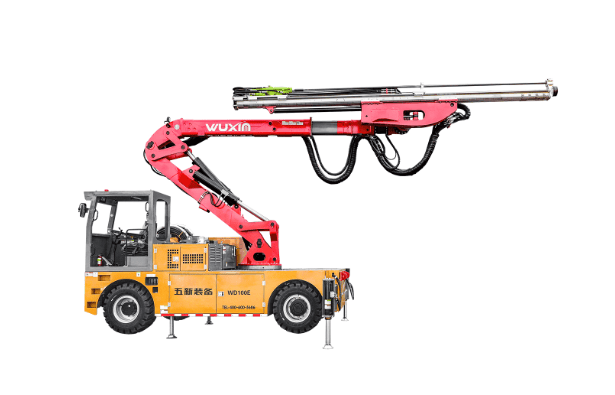
Equipado con estructura de brazo deslizante y viga de avance de doble capa, resuelve el problema de que los brazos de perforación de los jumbos tradicionales no pueden adaptarse a la excavación en múltiples tipos de sección ni a la instalación de anclajes bajo diferentes secciones y métodos constructivos; permite la ejecución simultánea de taladros de avance y taladros para anclajes, reduciendo el cambio de equipos; durante la instalación de anclajes en cavernas, el equipo se posiciona una sola vez cubriendo una amplia área, reduciendo el reposicionamiento; permite la operación simultánea de ambos brazos sin obstruir el tráfico en el túnel; durante la instalación de anclajes para vigas de anclaje rocoso, permite la conexión automática de barras, completando fácilmente la ejecución de taladros para anclajes de 12 m
Gran adaptabilidad del personal
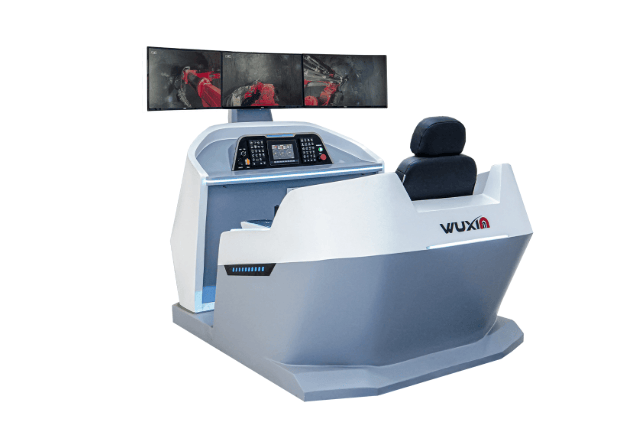
Operación por control remoto, fácil de aprender, equipado con cabina deslizante elevable, permite la observación cercana de la perforación en hastiales y bóveda, controlando eficazmente la sobreexcavación y subexcavación
Alta eficiencia y ahorro energético
La velocidad de perforación por taladro es 5-6 veces superior a la del martillo neumático manual, aumentando significativamente la eficiencia de perforación
Control inteligente
Adopta control totalmente computarizado, con funciones de registro de diario de construcción, recolección automática de datos de perforación, transmisión y almacenamiento de datos durante la perforación, discriminación inteligente de la roca en el frente de trabajo, generación automática de planos de barrenos, posicionamiento automático del equipo, perforación automática y perforación automática de la contrabóveda, controlando eficazmente la geometría de excavación y la sobreexcavación/subexcavación